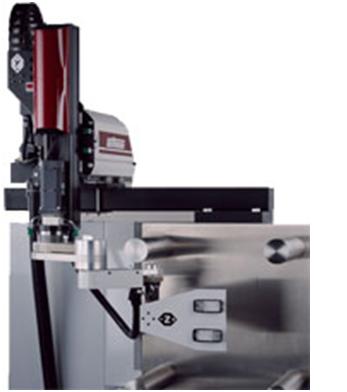
Это небольшие роботы с движением манипулятора типа SCARA (Selective Compliant Articulated Robot Arm) т.е манипулятор движется за счет вращения нескольких шарниров. Даная конструкция обеспечивает быструю скорость при минимальном уровне вибраций. Вращательное движение осуществляется за счет серводвигателя, движение вверх-вниз (ось Y) — за счет пневматической или механической системы.
Применения:
- Для термопластавтоматов с усилием смыкания до 200 тонн